
Pregunta sobre este documento
La IA responde solo con este documento y cita sus páginas.
Modo IA
Vista del documento
La respuesta se cortó antes de terminar.
Has detenido la respuesta.
Con los filtros elegidos no hay documentos para esta pregunta.
¿Qué ha fallado?
Conversación sobre la documentación Fagor
La respuesta se cortó antes de terminar.
Has detenido la respuesta.
Con los filtros elegidos no hay documentos para esta pregunta.
¿Qué ha fallado?


Contenido del documento
33 apartados- INDICE 3
- 1 Mecanizado en 5 ejes. 19
- 1.1 Construcción del sistema de coordenadas. 20
- 1.2 Comportamiento de los sistemas de coordenadas. 21
- 1.2.1 Cinemática de cabezal. 21
- 1.2.2 Cinemática de mesa. 22
- 2 Activación de cinemáticas (#KIN ID). 24
- 2.1 Resumen de las variables. 26
- 3 Definición de planos inclinados (#CS / #ACS). 27
- 3.1 Rotación sobre los ejes de coordenadas. 28
- 3.2 Ángulos de la proyección del plano sobre los ejes. 30
- 3.3 Plano definido por tres puntos. 32
- 3.4 Plano perpendicular a la herramienta. 34
- 3.5 Anular el plano inclinado activo. 35
- 3.6 Guardar el plano inclinado activo. 35
- 3.7 Cargar un plano inclinado previamente guardado. 35
- 3.8 Resumen de las variables. 36
- 4 Herramienta perpendicular al plano inclinado (#TOOL ORI). 37
- 4.1 Resumen de las variables. 40
- 5 Mecanizado en 5 ejes con RTCP (Rotating Tool Center Point). 41
- 5.1 Activar el RTCP estático/dinámico. 43
- 5.2 Desactivar el RTCP. 47
- 5.3 Resumen de las variables. 48
- 6 Alineación del sistema de coordenadas máquina con la pieza (#CSROT). 49
- 6.1 Activación de la orientación de la herramienta. 50
- 6.2 Anular la orientación de la herramienta. 50
- 6.3 Gestión de las discontinuidades en la orientación de los ejes rotativos. 51
- 6.4 Resumen de las variables. 54
- 6.5 Transformar el cero pieza teniendo en cuenta la posición de la mesa (#KINORG). 56
- 6.6 Resumen de las variables. 58
- 7 Corregir la compensación longitudinal de la herramienta implícita del programa (#TLC). 59
- 7.1 Resumen de las variables. 60
- 8 Tabla de orígenes activos. 61
Documentación relacionada
Ver todo en ManualesCNCelite 8065 Gear hobbing machine manual (·G· model)
PDF 3.4 MB · ES EN IT
KIT HBG 800-DP FS
PDF 5.8 MB · ES EN
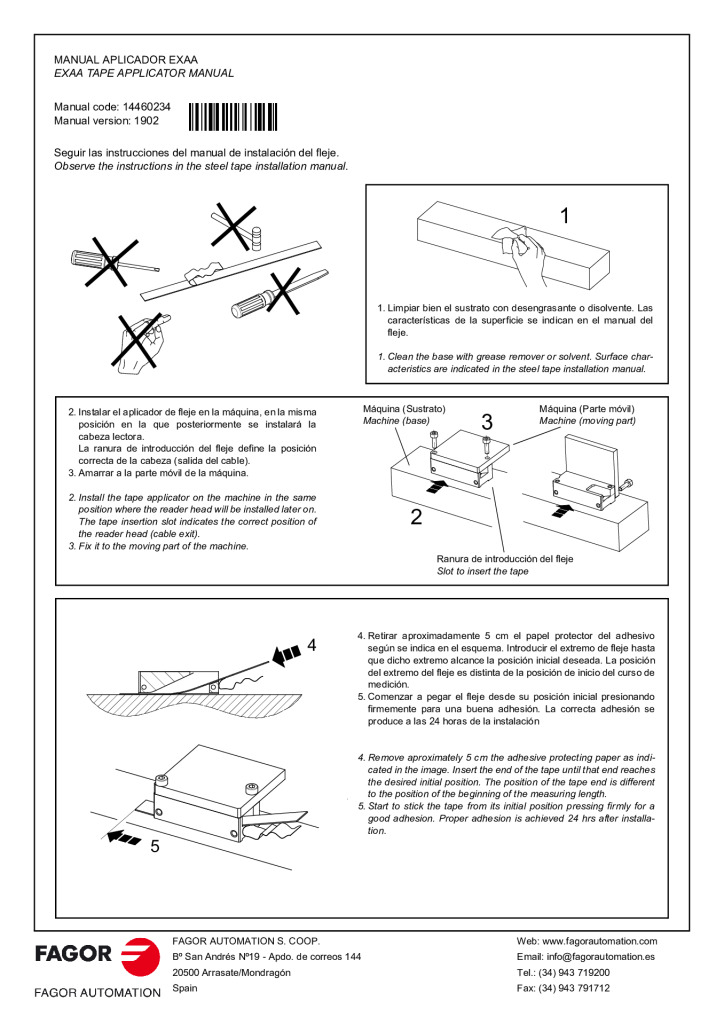
EXAA non-contact absolute adhesive model tape applicator
PDF 0.2 MB · ES EN
IT non-contact incremental adhesive model tape applicator
PDF 0.3 MB · ES EN
Inicia sesión para descargar
¿Nuevo en la plataforma?
Crea una cuenta
·
